法切双维解耦,动态抓持
同步输出高密度法向按压力与切向滑移力,结合 1mm 位置分辨率,精准支撑灵巧手盲抓易碎品与异形曲面物体。
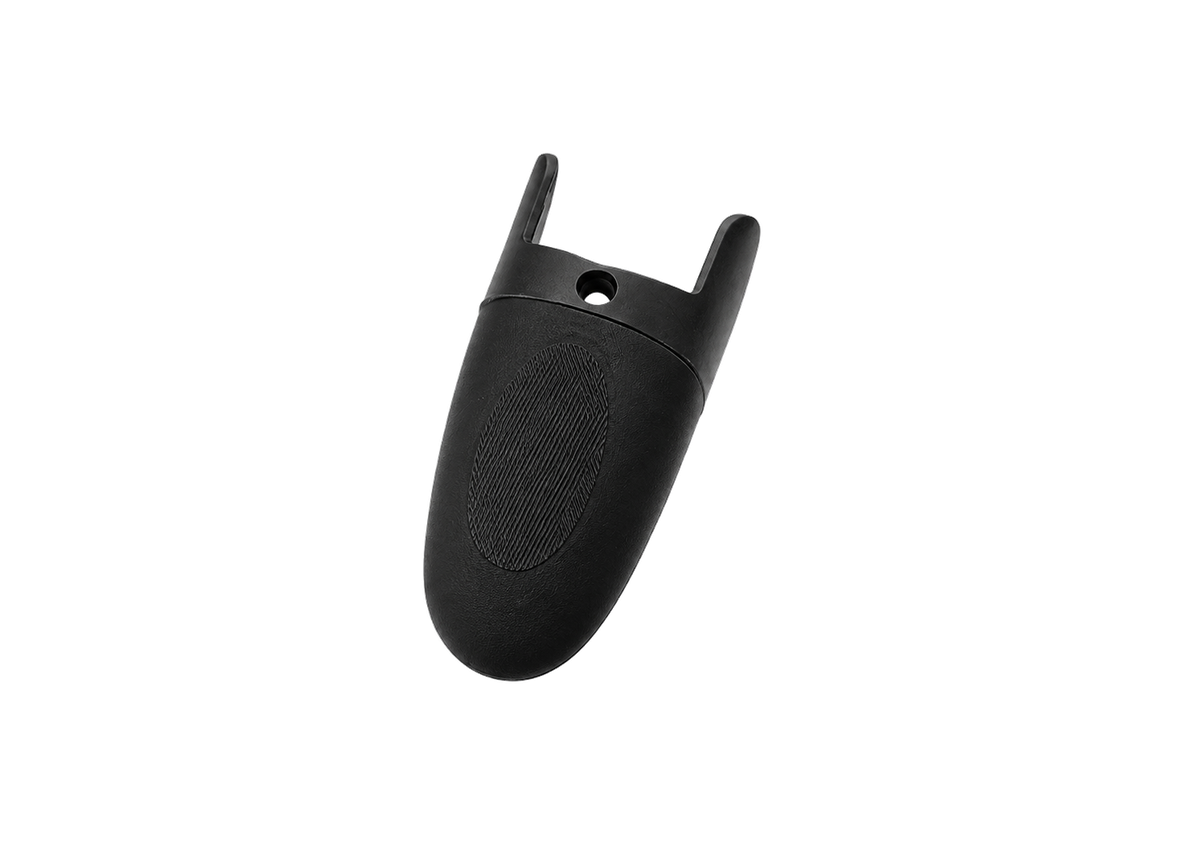
指尖与指腹协同的多维力触觉传感阵列,同步解析法向与切向接触力;1mm 纤薄极致贴合,为灵巧手提供高一致、长寿命的真实触觉反馈。
法向与切向接触力同级高敏解析,实时预判滑移。
指尖 108 点与指腹 81 点协同,实现全角度包覆感知。
宽量程覆盖,兼顾微力轻触与大负载稳固抓握。
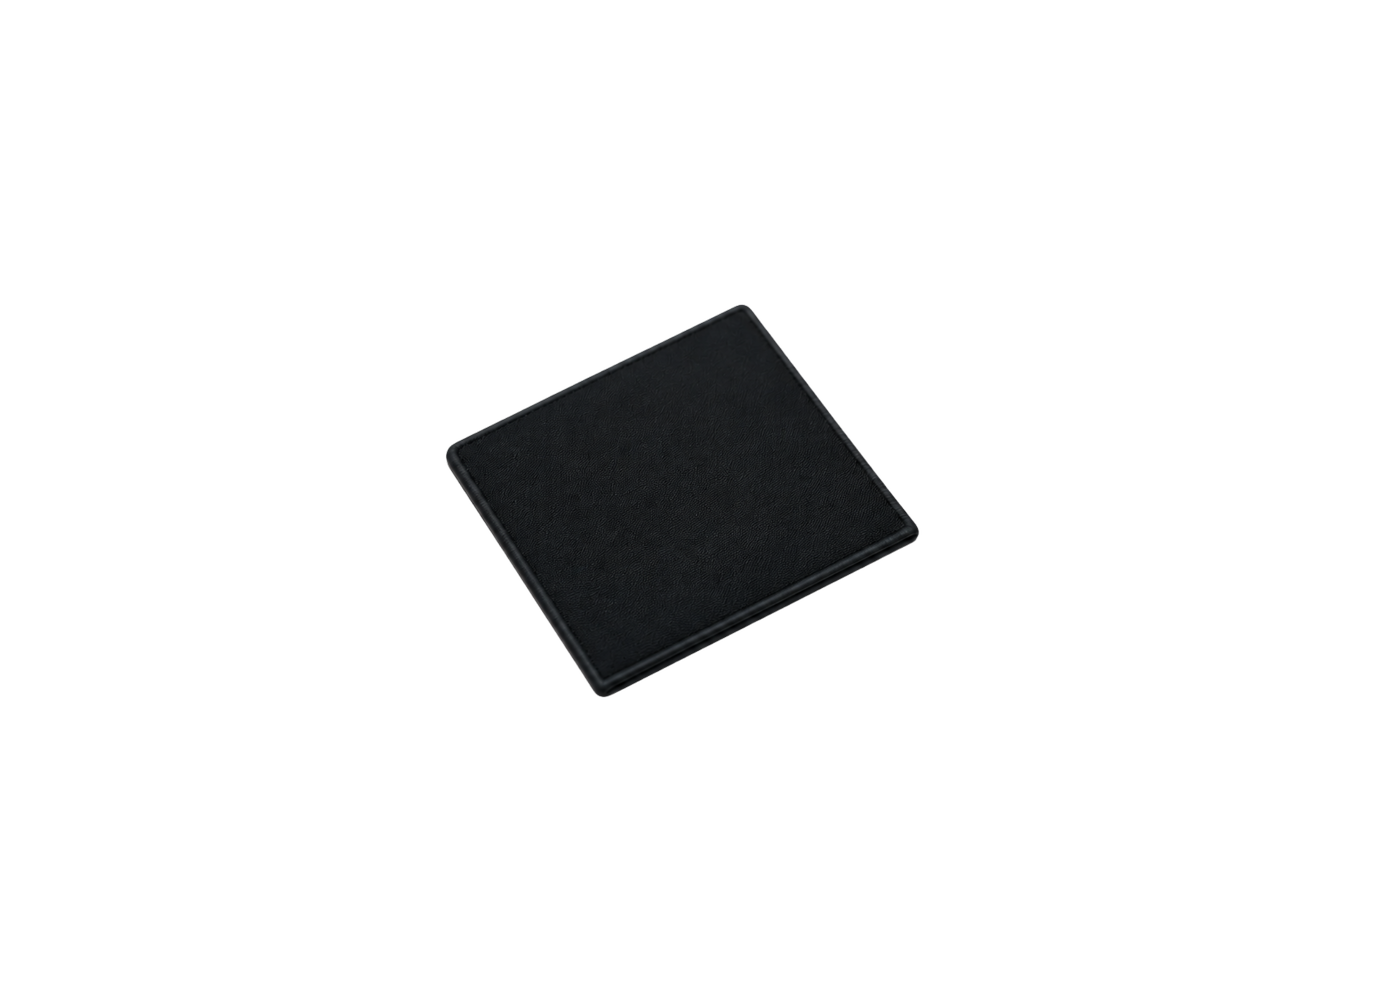
掌心传感器厚度低至 1mm,极致纤薄贴合,零感穿戴。
同步输出高密度法向按压力与切向滑移力,结合 1mm 位置分辨率,精准支撑灵巧手盲抓易碎品与异形曲面物体。
满量程误差 <5%,循环稳定性 >10000 次,在反复高强度抓取实训中保持稳定输出,为具身智能大模型提供高可靠性的真机触觉反馈。
原生支持 UART、SPI、CAN 三大主流通信协议,90Hz 高频采样率实时回传阵列触觉数据,轻松融入各类机器人主控系统与实时力控闭环。
支持触觉阵列热力图、多维力矢量与波形实时可视化呈现,数据可一键保存导出,直接赋能机器人灵巧操作模仿学习与装配工艺分析。
具备类肤导电特性,直接兼容各类电容触摸屏,让灵巧手轻松完成屏幕点按、滑动等精细灵巧操作任务。
以 1mm 纤薄形态无缝嵌入灵巧手掌面或数据手套,与指尖、指腹传感器组网联动,完整捕捉抓握大型或重物时的掌心主支撑力与切向滑移分布。